Do sada smo proučavali dva posebna načina kretanja krutog tela:
translatorno kretanje, pri kojem se telo pomera, ali se ne obrće;
obrtanje oko nepokretne ose, pri kojem osa obrtanja miruje, dok ostale tačke tela opisuju kružnice.
U mnogim mehanizmima telo istovremeno menja i položaj i pravac.
Primer predstavlja klipnjača klipnog mehanizma. Jedan njen kraj povezan je sa klipom i kreće se pravolinijski, dok je drugi povezan sa kolenom vratila i kreće se po kružnici. Klipnjača se tokom toga pomera i menja svoj ugaoni položaj.
Takvo kretanje ne može se opisati samo kao translatorno kretanje niti samo kao obrtanje oko nepokretne ose.
Ono predstavlja ravansko kretanje krutog tela.
Ravansko kretanje krutog tela je kretanje pri kojem se sve tačke tela kreću u ravnima koje su međusobno paralelne.
Jedna od tih ravni može se izabrati kao osnovna ravan kretanja.
Ako se telo kreće paralelno ravni xOy, svaka njegova tačka ostaje u ravni paralelnoj toj ravni.
Ravansko kretanje ponekad se naziva i ravno kretanje krutog tela.
Posmatrajmo kruto telo koje vrši ravansko kretanje. Presečemo ga ravni koja je paralelna ravni kretanja.
Presek tela predstavlja ravnu figuru.
Pošto se sve tačke tela kreću u međusobno paralelnim ravnima, za proučavanje njegovog kretanja dovoljno je posmatrati kretanje jedne takve ravne figure.
Zato se u zadacima prostorno kruto telo najčešće predstavlja:
duži;
pločom;
diskom;
trouglom;
pravougaonom figurom.
Proučavanje ravanskog kretanja krutog tela svodi se na proučavanje kretanja ravne figure u njenoj ravni.
Ravansko kretanje pojavljuje se kod mnogih mašina i mehanizama.
Jedan kraj klipnjače kreće se po kružnici, dok se drugi kreće pravolinijski. Ostale tačke klipnjače opisuju složenije krive linije.
Središte točka kreće se pravolinijski, dok se točak istovremeno obrće. Tačke na obodu opisuju krive putanje.
Ako gornji kraj merdevina klizi niz zid, a donji po podu, merdevine menjaju položaj i ugao prema podu.
Poluge i spojni elementi različitih mehanizama često se pomeraju i istovremeno menjaju svoj ugaoni položaj.
Da bismo odredili položaj ravne figure, potrebno je odrediti:
položaj jedne izabrane tačke figure;
ugaoni položaj figure.
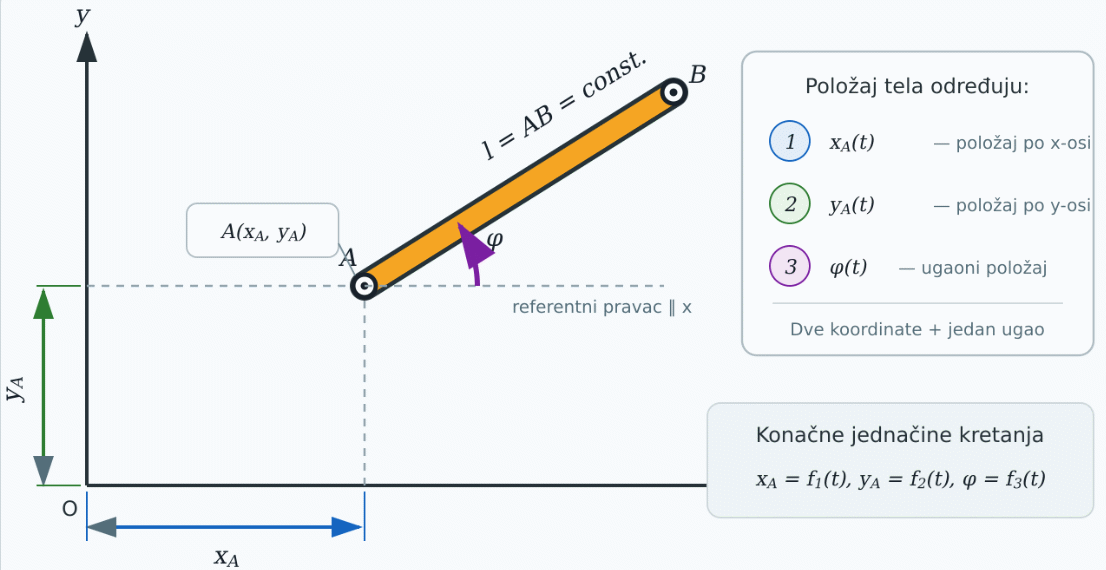
Na figuri biramo proizvoljnu tačku A. Ona se naziva referentna tačka.
Položaj tačke u koordinatnom sistemu određen je koordinatama xA, yA
Međutim, samo koordinate tačke nisu dovoljne za određivanje položaja čitavog tela. Sa slike uočimo tačku B koja je na rastojanju (fiksnom – kruto telo) l – dužina štapa. Obzirom da su sva rastojanja tačaka krutog tela nepromenljiva, za položaj tačke B nisu potrebne njene koordinate (bilo bi previše da znamo sve koordinate svih tačaka tela), već je potrebno poznavati ugao rotacije tela (φ). Štap može da se obrće oko neke ose, normalne na ravan koju posmatramo, a može i da se pomera u smeru osa x i y. Zato kažemo da štam pri ravanskom kretanju ima tri stepena slobode kretanja.
Položaj ravne figure potpuno je određen veličinama:
xA, yA, φ
xA određuje horizontalni položaj referentne tačke;
yA određuje vertikalni položaj referentne tačke;
φ određuje ugaoni položaj tela.
Pošto se položaj tela menja tokom vremena, veličine xA, yA, φ zavise od vremena:
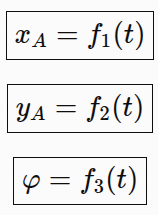
Ove tri jednačine nazivaju se konačne jednačine ravanskog kretanja krutog tela.
One određuju položaj tela u svakom trenutku.
Koordinate i određuju gde se nalazi izabrana tačka, dok ugao određuje kako je telo okrenuto.
Ako znamo samo xA i yA, ne znamo ugaoni položaj tela.
Ako znamo samo φ, ne znamo gde se telo nalazi.
Neka je A referentna tačka, a B proizvoljna tačka istog tela.
Pošto je telo kruto, rastojanje između tačaka se ne menja.
Međutim, pravac duži može da se menja tokom kretanja.
Ako je dužina l, a njen ugao prema x-osi jednak φ, koordinate tačke su:
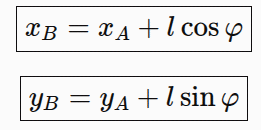
Ove jednačine pokazuju da položaj tačke zavisi od:
položaja referentne tačke ;
rastojanja l;
ugaonog položaja tela.
Ovaj zapis služi samo za određivanje položaja tačke. Način na koji se ravansko kretanje može razmatrati pomoću jednostavnijih kretanja biće obrađen u narednoj nastavnoj jedinici.
Pri ravanskom kretanju različite tačke istog tela uglavnom opisuju različite putanje.
Na primer, kod klipnjače klipnog mehanizma:
tačka spojena sa kolenom vratila opisuje kružnicu;
tačka spojena sa klipom kreće se po pravoj liniji;
tačka između njih opisuje složeniju krivu liniju.
Zato kod ravanskog kretanja ne možemo na osnovu putanje jedne tačke odmah zaključiti da sve ostale tačke imaju istu putanju.
To predstavlja važnu razliku u odnosu na translatorno kretanje.
Kod translatornog kretanja sve tačke tela imaju jednake vektore brzine:
Kod obrtanja oko nepokretne ose brzina tačke zavisi od njenog rastojanja od ose.
Kod opšteg ravanskog kretanja različite tačke tela mogu imati:
različite intenzitete brzina;
različite pravce brzina;
različite smerove brzina.
Pravac brzine svake tačke određen je tangentom na njenu putanju.
U ovoj nastavnoj jedinici ne određujemo međusobnu vezu brzina različitih tačaka. To će biti predmet naredne teme.
Pošto različite tačke opisuju različite putanje i njihove brzine se menjaju na različite načine, ni njihova ubrzanja uglavnom nisu jednaka.
Kod ravanskog kretanja:
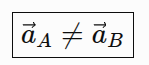
Ubrzanja mogu da se razlikuju po:
intenzitetu;
pravcu;
smeru.
Tačan odnos između ubrzanja različitih tačaka određuje se nakon detaljnijeg proučavanja ravanskog kretanja.
Translatorno kretanje i obrtanje oko nepokretne ose mogu se posmatrati kao posebni slučajevi ravanskog kretanja.
Kod translatornog kretanja ugaoni položaj tela se ne menja φ = const:
Telo menja položaj, ali ne menja pravac.
Kod obrtanja oko nepokretne ose jedna tačka ravne figure ostaje nepokretna:
xA = const, yA = const
Menja se samo ugaoni položaj φ = f(t)
Kod opšteg ravanskog kretanja menjaju se xA, yA, φ pa telo menja i položaj i svoj pravac.
Položaj materijalne tačke u ravni određen je koordinatama xA, yA
Materijalna tačka nema dimenzije, pa nema ni ugaoni položaj.
Položaj krutog tela u ravni određen je pomoću xA, yA, φ
Kruto telo ima dimenzije i određen pravac, pa je pored položaja jedne njegove tačke potrebno poznavati i ugaoni položaj tela.
Tačke prostornog tela mogu se kretati u različitim, ali međusobno paralelnim ravnima.
Položaj jedne tačke nije dovoljan jer telo može da se obrće oko nje. Potrebno je poznavati i ugao φ.
Pri ravanskom kretanju različite tačke uglavnom opisuju različite putanje.
To važi samo za translatorno kretanje. Kod opšteg ravanskog kretanja brzine tačaka uglavnom nisu jednake.
Kod obrtanja oko nepokretne ose postoji nepokretna osa. Kod opšteg ravanskog kretanja telo istovremeno menja položaj i ugaoni položaj.
Kako se definiše ravansko kretanje krutog tela?
Zašto se kruto telo može predstaviti ravnom figurom?
Navedi tri primera ravanskog kretanja.
Koje veličine određuju položaj ravne figure?
Zašto koordinate jedne tačke nisu dovoljne za određivanje položaja tela?
Šta predstavlja ugao φ?
Kako glase konačne jednačine ravanskog kretanja?
Koliko stepena slobode ima ravna figura?
Da li sve tačke tela opisuju iste putanje?
Koja je razlika između translatornog i ravanskog kretanja?
Koja je razlika između obrtanja oko nepokretne ose i opšteg ravanskog kretanja?
Koje ranije proučene vrste kretanja predstavljaju posebne slučajeve ravanskog kretanja?