Kod opšteg ravanskog kretanja telo istovremeno:
menja položaj u ravni;
menja svoj ugaoni položaj.
Kao primer možemo posmatrati štap AB koji se kreće po ravnoj podlozi. Tokom kretanja tačka A menja položaj, ali se istovremeno menja i ugao koji štap zaklapa sa nepokretnim pravcem.
Takvo kretanje je složenije od:
čistog translatornog kretanja;
čistog obrtanja oko nepokretne ose.
Da bismo ga lakše proučavali, ravansko kretanje razlažemo na ova dva jednostavnija kretanja.
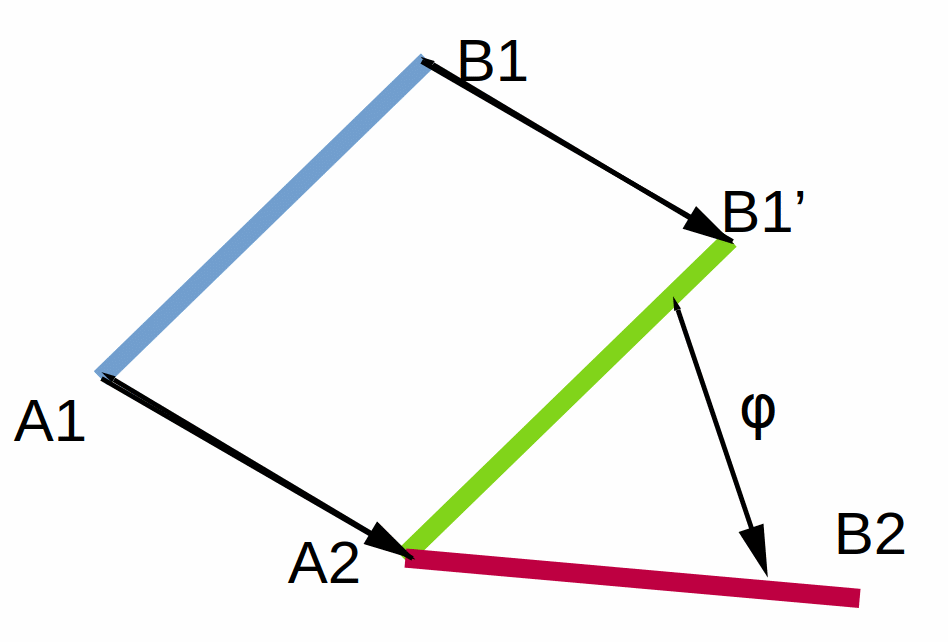
Posmatrajmo dva položaja štapa :
početni položaj A1B1;
krajnji položaj A2B2.
Prelazak štapa iz početnog u krajnji položaj možemo zamisliti u dva koraka:
štap se najpre pomera paralelno samom sebi, tako da A1B1 dođe u položaj A2B1’
zatim se štap obrće oko tačke A2, sve dok ne zauzme konačni položaj.
Prvi deo predstavlja translatorno kretanje, a drugi rotaciono kretanje.
Prema tome:
ravansko kretanje = translaciono kretanje + rotaciono kretanje
U prvom zamišljenom koraku sve tačke tela pomeraju se jednako kao izabrana tačka A1.
Štap se iz položaja pomera u pomoćni položaj A2B1’, pri čemu ostaje paralelan svom početnom položaju.
Sve tačke štapa imaju jednaka pomeranja :
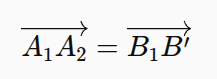
U ovom delu kretanja ugaoni položaj štapa se ne menja.
To je translatorni deo ravanskog kretanja.
Posle translatornog pomeranja štap se nalazi u pomoćnom položaju A2B1’.
Tačka A2 tada se zamišljeno zadržava na mestu, a štap se obrće oko nje sve dok tačka B’ ne dođe u konačni položaj B2.
Štap se obrne za ugao φ.
Tačka pri tome opisuje luk kružnice sa centrom u tački A2 i poluprečnikom AB.
Ovaj deo predstavlja rotacioni deo ravanskog kretanja.
Telo se u stvarnosti ne mora najpre translatorno pomeriti, a zatim obrnuti.
Oba dela kretanja odvijaju se istovremeno.
Razlaganje predstavlja matematički i geometrijski način da složeno ravansko kretanje predstavimo pomoću dva jednostavnija kretanja.
Ravansko kretanje posmatramo kao istovremeno translatorno kretanje izabrane tačke i obrtanje tela oko te tačke.
Ovo je važno jer će nam takvo razmatranje omogućiti da odredimo brzine i ubrzanja različitih tačaka tela.
Tačka u odnosu na koju razlažemo ravansko kretanje naziva se referentna tačka ili pol razlaganja.
U prethodnom primeru za referentnu tačku izabrali smo tačku A.
Ravansko kretanje tada posmatramo kao:
translatorno kretanje zajedno sa tačkom A;
rotaciono kretanje tela oko tačke A.
Referentna tačka može biti:
krajnja tačka štapa;
središte diska;
težište tela;
zglob mehanizma;
bilo koja druga pogodno izabrana tačka tela.
Najčešće biramo tačku čije su kretanje, brzina ili ubrzanje već poznati.
Za referentnu tačku ne moramo obavezno izabrati tačku A.
Možemo izabrati tačku i isto kretanje posmatrati kao:
translatorno kretanje zajedno sa tačkom B;
obrtanje tela oko tačke B.
Možemo izabrati i neku treću tačku C.
U svim slučajevima dobijamo isti konačni položaj tela.
Translatorni deo kretanja zavisi od izbora referentne tačke, jer se različite tačke tela kreću po različitim putanjama.
Promena ugaonog položaja tela ne zavisi od izabrane tačke:
ΔφA = ΔφB = Δφ
Sve tačke tela imaju istu ugaonu brzinu:
ωA = ωB = ω
i isto ugaono ubrzanje:
αA = αB = α
Ugaone veličine pripadaju celom krutom telu.
Neka je izabrana referentna tačka A, a B druga tačka istog tela.
Položaj tačke možemo odrediti pomoću položaja tačke A i položaja tačke B u odnosu na A:
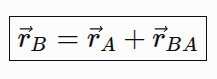
gde je:
rA – vektor položaja tačke A;
rB – vektor položaja tačke B;
rBA – vektor od tačke B prema tački A.
Pošto je telo kruto AB = const. Intenzitet vektora rBA ne menja se, ali se njegov pravac menja zajedno sa ugaonim položajem tela.
Ako je AB = l a štap zaklapa ugao φ sa pozitivnim smerom x-ose, položaj tačke B određen je izrazima:
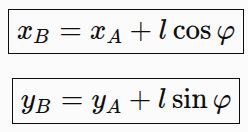
U ovim jednačinama možemo prepoznati oba dela ravanskog kretanja:
xA i xB opisuju kretanje referentne tačke;
ugao φ opisuje obrtanje tela oko referentne tačke.
Pošto smo kretanje tačke B predstavili pomoću kretanja tačke A i obrtanja tela oko tačke A, isto možemo uraditi i sa brzinama.
Brzina tačke jednaka je vektorskom zbiru:
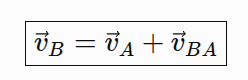
gde je:
vA – brzina referentne tačke ;
vBA – brzina tačke B pri obrtanju tela oko tačke A.
Brzina vBA naziva se relativna brzina tačke B u odnosu na tačku A.
Njen intenzitet je:
vBA = ω AB
a pravac je normalan na duž AB.
Brzina tačke B sastoji se od:
brzine koju bi imala kada bi se celo telo kretalo translatorno zajedno sa tačkom A;
dodatne brzine koja nastaje zbog obrtanja tela oko tačke A.
Prethodna jednačina predstavlja vektorski zbir.
Zato se intenzitet brzine ne može uvek odrediti običnim sabiranjem:
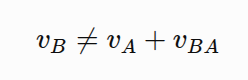
Obično je potrebno nacrtati trougao ili poligon brzina, uzimajući u obzir njihove pravce i smerove.
Detaljno određivanje brzina i konstrukcija plana brzina obrađuju se u posebnoj nastavnoj jedinici.
Trenutni pol brzina predstavlja drugi način kojim se određivanje brzina često može pojednostaviti.
Na isti način, ubrzanje tačke možemo predstaviti kao zbir:
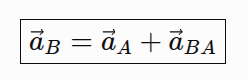
gde je:
aA – ubrzanje referentne tačke A;
aBA – ubrzanje tačke B usled obrtanja tela oko tačke A.
Pri rotacionom delu kretanja relativno ubrzanje ima dve komponente:
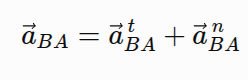
Zato je:
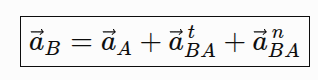
Detaljno određivanje ovih komponenata ostaje za nastavnu jedinicu o ubrzanjima tačaka tela.
Za sada je najvažnije razumeti da se i ubrzanje tačke sastoji od dela koji potiče od kretanja referentne tačke i dela koji nastaje zbog obrtanja tela oko nje.
Ova dva pojma ne treba mešati.
Pol razlaganja je proizvoljno izabrana referentna tačka. Njena brzina ne mora biti jednaka nuli.
Ne mora. Razlaganje je zamišljen način proučavanja istovremenog kretanja.
Ne mora. Ona se pri opštem ravanskom kretanju najčešće kreće.
Može se izabrati bilo koja tačka, ali je najbolje izabrati onu čije je kretanje poznato.
Trenutni pol ima brzinu jednaku nuli, dok proizvoljno izabrani pol razlaganja ne mora da miruje.
Brzine su vektorske veličine i moraju se sabirati uzimajući u obzir njihove pravce i smerove.
Na koja dva kretanja se može razložiti ravansko kretanje?
Kako se izvodi zamišljeno razlaganje između dva položaja štapa?
Šta predstavlja translatorni deo kretanja?
Šta predstavlja rotacioni deo kretanja?
Da li se ova dva kretanja stvarno odvijaju jedno za drugim?
Šta je referentna tačka ili pol razlaganja?
Da li izbor referentne tačke mora biti jedinstven?
Koju tačku je najpogodnije izabrati?
Kako se određuje položaj tačke B pomoću položaja tačke A?
Kako glasi veza između brzina tačaka A i B?
Kakav je pravac relativne brzine vAB?
Koja je razlika između pola razlaganja i trenutnog pola brzina?