Pri ravanskom kretanju kruto telo istovremeno menja položaj i ugaoni položaj. Različite tačke tela uglavnom imaju različite brzine po intenzitetu i pravcu.
Određivanje brzina može se znatno pojednostaviti ako pronađemo tačku čija je brzina u posmatranom trenutku jednaka nuli.
Ta tačka naziva se trenutni pol brzina.
Kada je trenutni pol poznat, brzine svih ostalih tačaka možemo posmatrati kao da se telo u tom trenutku obrće oko njega.
Trenutni pol brzina je tačka ravni čija je brzina u posmatranom trenutku jednaka nuli.
Najčešće se označava slovom P:
U posmatranom trenutku ravansko kretanje tela, sa stanovišta brzina, može se posmatrati kao obrtanje oko trenutnog pola .
Zato se trenutni pol brzina naziva i trenutni centar obrtanja.
Trenutni pol ne mora da bude materijalna tačka tela. On može da se nalazi:
na telu;
unutar tela;
izvan tela;
u beskonačnosti, u posebnom slučaju translatornog kretanja.
Položaj trenutnog pola uglavnom se menja tokom kretanja.
Tačka koja u jednom trenutku ima brzinu jednaku nuli u narednom trenutku može imati brzinu različitu od nule.
Zato trenutni pol nije isto što i stalna, nepokretna osa obrtanja.
Kod obrtanja oko nepokretne ose centar obrtanja stalno miruje. Kod opšteg ravanskog kretanja trenutni pol određujemo posebno za svaki posmatrani trenutak.
Ako je trenutni pol brzina P, brzina proizvoljne tačke A određuje se kao kod obrtanja oko centra :
vA = ω PA
Za drugu tačku B:
vB = ω PB
gde su:
ω – ugaona brzina tela;
PA – rastojanje trenutnog pola od tačke A;
PB – rastojanje trenutnog pola od tačke B.
Brzina tačke A normalna je na duž PA:
Brzina tačke B normalna je na duž PB:
Vektori brzina imaju pravce tangenti na zamišljene kružnice sa centrom u trenutnom polu P.
Za tačke A i B važi:
vA = ω PA, vB = ω PB
Deljenjem ovih izraza dobija se:
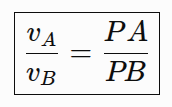
Dakle, intenziteti brzina tačaka proporcionalni su njihovim rastojanjima od trenutnog pola.
Tačka koja je udaljenija od trenutnog pola ima veću brzinu.
Ovaj odnos važi za tačke istog krutog tela u istom trenutku, jer sve tačke tada imaju istu ugaonu brzinu .
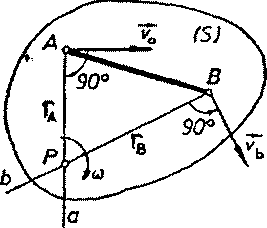
Neka su poznati pravci brzina dve tačke tela (prethodna slika), vA i vB.
Pošto je PA normalno na pravac brzine vA, trenutni pol mora da se nalazi na pravoj koja prolazi kroz tačku A, a normalna je na pravac njene brzine.
Slično, pošto je PB normalno na pravac vB trenutni pol mora da se nalazi na pravoj koja prolazi kroz tačku B, a normalna je na pravac njene brzine.
U tački A nacrtamo pravu a normalnu na vA.
U tački B nacrtamo pravu b normalnu na vAB.
Presek ovih normala predstavlja trenutni pol brzina .
gde su a i b normale na pravce brzina tačaka A i B.
Za pronalaženje trenutnog pola dovoljni su pravci brzina. Njihovi intenziteti nisu obavezno potrebni.
Kada pronađemo trenutni pol, smer ugaone brzine određujemo pomoću smera brzine bilo koje poznate tačke.
Posmatramo duž PA. Brzina vA mora biti normalna na tu duž i usmerena u skladu sa smerom trenutnog obrtanja.
Obrtanje može biti:
suprotno smeru kretanja kazaljke na časovniku;
u smeru kretanja kazaljke na časovniku.
Kada odredimo smer obrtanja pomoću jedne tačke, poznat je smer brzina svih ostalih tačaka tela.
Ako su poznati:
položaj trenutnog pola P;
brzina jedne tačke A;
rastojanje PA;
najpre određujemo ugaonu brzinu tela:
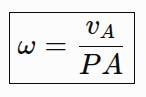
Zatim za proizvoljnu tačku B, vB = ωPB.
Isti rezultat možemo dobiti neposredno iz odnosa:
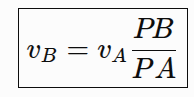
Pravac brzine tačke B normalan je na duž PB.
Ako neka tačka tela u posmatranom trenutku miruje, ona predstavlja trenutni pol brzina:
vA = 0 => A = P
Telo se u tom trenutku, sa stanovišta brzina, obrće oko tačke A.
Kod obrtanja oko stvarne nepokretne ose trenutni pol stalno se nalazi na preseku ose i ravni kretanja.
Kod točka koji se kotrlja bez klizanja dodirna tačka točka i nepokretne podloge trenutno miruje.
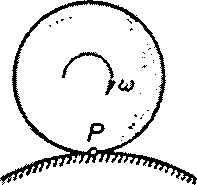
Zato je dodirna tačka trenutni pol brzina.
Brzina centra diska C tada je vC = ω PC.
Pošto je PC = R
dobija se poznata veza vC = ωR.
Tačka na vrhu točka nalazi se na rastojanju 2R od trenutnog pola, pa je njena brzina:
vvrh = 2ωR
Ovaj rezultat važi samo za kotrljanje bez klizanja.
Kod translatornog kretanja sve tačke tela imaju jednake i paralelne brzine. Normale na ove brzine međusobno su paralelne i ne seku se u konačnoj tački.
Zato se kaže da se trenutni pol nalazi u beskonačnosti:
Ovo je poseban slučaj. U praktičnim zadacima dovoljno je zaključiti da telo u tom trenutku vrši translatorno kretanje.
Ako su brzine dve tačke:
međusobno paralelne;
normalne na duž koja spaja tačke;
različite po intenzitetu;
trenutni pol nalazi se na pravoj koja prolazi kroz obe tačke.
Njegov položaj određuje se iz odnosa:
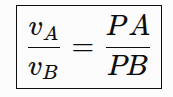
Položaj pola zavisi i od smerova brzina:
ako su brzine istog smera, pol se nalazi izvan duži, bliže tački sa manjom brzinom, pa u relaciji uvodimo zavisnost PA = PB + l
ako su brzine suprotnih smerova, pol se nalazi između tačaka A i B, pa uvodimo zavisnost PA = l - PB.
Merdevine AB oslonjene su na vertikalni zid i horizontalni pod.
Donji kraj A kreće se horizontalno po podu.
Gornji kraj B kreće se vertikalno po zidu.
Pošto je brzina tačke A horizontalna, prava PA mora biti vertikalna.
Pošto je brzina tačke B vertikalna, prava PB mora biti horizontalna.
Presek vertikale kroz A i horizontale kroz B predstavlja trenutni pol .
Kada je pol određen, brzine krajeva merdevina povezane su izrazom:
Pošto je PA visina tačke B, a PB horizontalno rastojanje A od zida.
brzine krajeva zavise od trenutnog položaja merdevina.
Trenutni pol omogućava da brzine tačaka odredimo kao pri trenutnom obrtanju oko tačke P.
Međutim, iz toga ne sledi da je tačka P nepokretan centar obrtanja.
Zato se ubrzanja tačaka kod opšteg ravanskog kretanja ne smeju automatski određivati kao da se telo obrće oko stalne ose kroz P.
Trenutni pol je pol brzina, a ne obavezno i centar ubrzanja.
Ovo je jedna od najvažnijih napomena u ovoj nastavnoj jedinici.
Ne mora. Može se nalaziti i izvan tela.
Njegov položaj uglavnom se menja tokom kretanja.
Brzina je normalna na duž koja spaja tačku sa polom.
Važi suprotno. Udaljenija tačka ima veću brzinu.
To u opštem slučaju nije dozvoljeno. Trenutni pol neposredno se koristi za određivanje brzina.
Šta je trenutni pol brzina?
Kolika je brzina trenutnog pola?
Da li trenutni pol mora da pripada telu?
Zašto se naziva „trenutni“?
Kakav je međusobni položaj vektora vA i duži PA?
Kako se trenutni pol određuje pomoću pravaca brzina dve tačke?
Kako se određuje ugaona brzina kada je pol poznat?
Kako se određuje brzina proizvoljne tačke?
Gde se nalazi trenutni pol točka koji se kotrlja bez klizanja?
Gde se nalazi trenutni pol pri translatornom kretanju?
Da li se trenutni pol može neposredno koristiti za određivanje ubrzanja?
Gde se nalazi trenutni pol kod merdevina koje klize po podu i zidu?