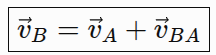
Ravansko kretanje krutog tela razložili smo na:
translatorno kretanje zajedno sa izabranom referentnom tačkom A;
rotaciono kretanje tela oko tačke A.
Zbog toga se brzina i ubrzanje druge tačke B mogu odrediti ako su poznati:
brzina i ubrzanje tačke A;
ugaona brzina ω;
ugaono ubrzanje α;
položaj tačke B u odnosu na tačku A.
Najpogodnije je za referentnu tačku izabrati tačku čija je brzina ili ubrzanje poznato.
Neka je A referentna tačka, a B druga tačka istog krutog tela.
Brzina tačke B jednaka je vektorskom zbiru:
gde je:
vA – brzina referentne tačke;
vBA – brzina tačke pri obrtanju tela oko tačke .
Veličina vBA naziva se relativna brzina tačke B u odnosu na tačku A.
Njen intenzitet je:
vBA = ω AB
a pravac je normalan na duž AB.
Smer relativne brzine određuje se prema smeru ugaone brzine ω.
Jednačina:
pokazuje da brzina tačke ima dva dela.
Kada bi se telo samo translatorno pomeralo zajedno sa tačkom A, sve njegove tačke imale bi istu brzinu.
Zbog istovremenog obrtanja tela oko tačke A, tačka dobija dodatnu brzinu vBA, a ukupna brzina tačke B dobija se vektorskim sabiranjem ova dva dela.
Ako su poznati vektor vA, ω i položaj štapa AB, postupak je:
nacrtati poznati vektor vA;
odrediti intenzitet relativne brzine vBA = ω AB:
kroz kraj vektora vA nacrtati vBA, normalno na AB;
spojiti početak prvog i kraj drugog vektora;
dobijeni vektor predstavlja vektor vB.
Vektori obrazuju trougao brzina:
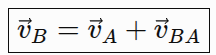
Ako se grafički rešava više brzina, dobijeni crtež naziva se plan brzina.
Kod mehanizama često nije poznat intenzitet brzine tačke B, ali je poznat njen pravac.
Na primer:
tačka koja klizi po horizontalnoj vođici ima horizontalnu brzinu;
tačka koja klizi po vertikalnoj vođici ima vertikalnu brzinu;
brzina tačke na obrtnoj poluzi normalna je na polugu.
Tada se koristi grafička konstrukcija:
nacrta se poznati vektor vA;
iz njegovog kraja povuče se pravac normalan na AB, jer se na njemu nalazi vektor vBA;
iz početka plana brzina povuče se poznati pravac brzine ;
presek ova dva pravca određuje kraj vektora vB.
Na osnovu nacrtanog plana mogu se izmeriti vB, vBA i odrediti ω.
Ako je poznat trenutni pol brzina P, brzine se mogu odrediti jednostavnije:
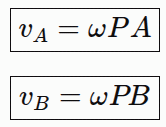
Zato važi:
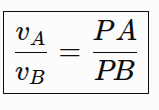
Trenutni pol je naročito pogodan kada su poznati pravci brzina dve tačke.
Međutim, opšta jednačina:
važi u svim slučajevima, bez obzira na to da li je trenutni pol određen.
Ubrzanje tačke B određuje se pomoću ubrzanja referentne tačke A i relativnog ubrzanja tačke B u odnosu na A.
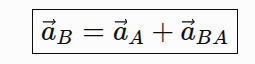
Pošto se tačka B u odnosu na A kreće po kružnici poluprečnika AB, relativno ubrzanje ima dve komponente:
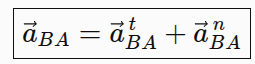
Zato je:
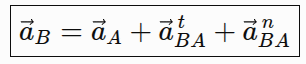
Tangencijalno ubrzanje nastaje zbog promene intenziteta ugaone brzine.
Njegov intenzitet je:
atBA = α AB
Pravac tangencijalnog ubrzanja normalan je na duž AB.
Smer zavisi od smera ugaonog ubrzanja α.
Ako je α suprotno smeru kazaljke na časovniku, smer se određuje u tom smislu.
Ako je α u smeru kazaljke na časovniku, tangencijalna komponenta ima suprotan smer.
Normalno ubrzanje nastaje zbog promene pravca relativne brzine.
Njegov intenzitet je:
anBA = ω2AB
Pravac mu se poklapa sa pravcem duži AB, a smer je uvek od tačke B prema tački A.
Normalno relativno ubrzanje postoji i kada je ugaona brzina konstantna.
Osnovna jednačina ubrzanja je:
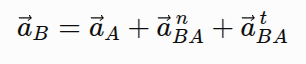
Redosled crtanja obično je:
nacrtati poznato ubrzanje vektor aA;
iz njegovog kraja nacrtati normalnu komponentu vektor anBA, paralelno sa AB i usmereno prema A;
iz kraja normalne komponente nacrtati tangencijalnu komponentu vektor atBA, normalno na AB;
spojiti početak plana sa krajnjom tačkom;
dobijeni vektor predstavlja vektor ubrzanja tacke B.
Ovakav grafički prikaz naziva se plan ubrzanja.
Štap AB dužine 0,4m, u posmatranom trenutku nalazi se u horizontalnom položaju.
Poznato je:
vA = 1,2m/s
horizontalno udesno,
aA = 1m/s2
horizontalno udesno,
ω = 2 rad/s
suprotno smeru kazaljke na časovniku i:
α = 3 rad/s2
takođe suprotno smeru kazaljke na časovniku.
Odrediti brzinu i ubrzanje tačke .
vBA = ω AB = 0,8 m/s
Pošto je štap horizontalan, relativna brzina normalna je na njega. Za zadati smer obrtanja usmerena je vertikalno naviše.
Brzina tačke B je:
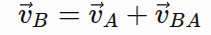
Vektori su međusobno normalni, pa je:
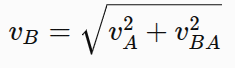
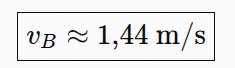
Brzina tačke usmerena je koso naviše i udesno.
atBA = α AB = 1,2 m/s2
Pošto je štap horizontalan, tangencijalna komponenta usmerena je vertikalno naviše.
anBA = ω2AB = 1,6m/s2
Normalna komponenta usmerena je od tačke B prema tački A, odnosno horizontalno ulevo.
U horizontalnom pravcu deluju:
aA = 1m/s2 udesno;
anBA = 1,6m/s2 ulevo.
Zato je horizontalna komponenta aBx = -0,6m/s2:
Vertikalna komponenta je aBy = atBA = 1.2m/s2:
Intenzitet ubrzanja je:
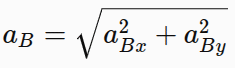
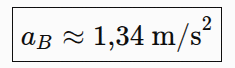
Ukupno ubrzanje tačke usmereno je koso naviše i ulevo.
Iz:
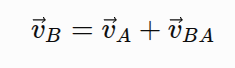
ne sledi uvek: vB=vA+vBA
Brzine se sabiraju vektorski.
Relativna brzina uvek je normalna na duž AB:
Normalno ubrzanje tačke B u odnosu na A uvek je usmereno prema tački A.
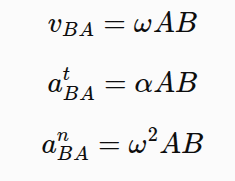
Trenutni pol je prvenstveno pomoćno sredstvo za određivanje brzina. Njegovo ubrzanje u opštem slučaju nije jednako nuli.
Kako glasi jednačina brzina dve tačke krutog tela?
Šta predstavlja relativna brzina vBA?
Kako se određuje intenzitet relativne brzine?
Kakav je pravac relativne brzine u odnosu na duž AB?
Kako se brzine sabiraju?
Kako glasi jednačina ubrzanja tačke B?
Koje komponente ima relativno ubrzanje?
Kako se određuje tangencijalna komponenta?
Kako se određuje normalna komponenta?
U kom smeru je usmereno normalno relativno ubrzanje?
Zašto se trenutni pol ne koristi neposredno za ubrzanja?
Šta je plan brzina, a šta plan ubrzanja?
Štap AB dužine 0,5m ima ugaonu brzinu 4rad/s. Odrediti relativnu brzinu tačke B u odnosu na A.
Štap AB dužine 0,3m ima ugaono ubrzanje 5rad/s2. Odrediti tangencijalno relativno ubrzanje tačke B.
Štap dužine 0,4m ima ugaonu brzinu 3rad/s. Odrediti normalno relativno ubrzanje tačke B.
Horizontalni štap dužine 0,5m ima ugaonu brzinu 2rad/s. Tačka kreće se horizontalno udesno brzinom 1m/s, a smer obrtanja je suprotan smeru kazaljke na časovniku. Odrediti intenzitet brzine tačke B.